CS184 Section 5
Acceleration Structures
Brandon Wang
February 26, 2013
Material adapted from James O'Brien.
Brandon Wang
February 26, 2013
Material adapted from James O'Brien.
Even if you do not implement them for AS2, you are responsible for knowing them.
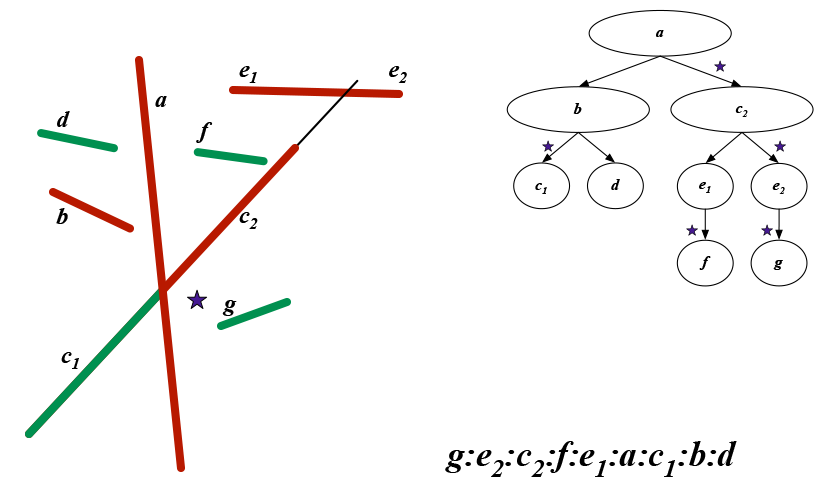
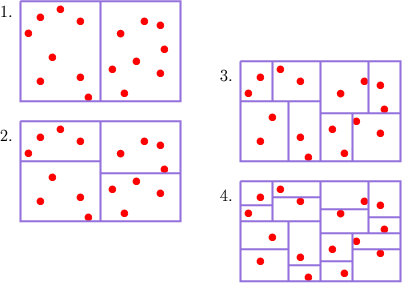
Split space into partitions, along each plane (3D) or line (2D).
class Scene
{
  public:
    ...
    bool intersect(Ray &r, double &closest_t,
      GeometryProperties &geom_prop, MaterialProperties &mat_prop);
  private:
    std::vector<Primitive> primitives;
    std::vector<Light> lights;
}
bool scene::intersect(Ray &r, double &closest_t,
  GeometryProperties &geom_prop, MaterialProperties &mat_prop);
{
  closest_t = std::numeric_limits<double>::infinity();
  for(std::vector<Primitive> prim_it = primitives.begin();
    prim_it != primitives.end(); ++prim_it)
  {
    Primitive cur_prim = *prim_it;
    ...
  }
}
class Scene
{
  public:
    ...
    bool intersect(Ray &r, double &closest_t,
      GeometryProperties &geom_prop, MaterialProperties &mat_prop);
    void calculateAcceleration();
  private:
    AABBNode acceleration_root;
    std::vector<Primitive> primitives;
    std::vector<Light> lights;
}
bool scene::intersect(Ray &r, double &closest_t,
  GeometryProperties &geom_prop, MaterialProperties &mat_prop);
{
  closest_t = std::numeric_limits<double>::infinity();
  std::vector<Primitive> relevant_prims =
    acceleration_root.relevant_prims(r);
  for(std::vector<Primitive> prim_it = relevant_prims.begin();
    prim_it != relevant_prims.end(); ++prim_it)
  {
    Primitive cur_prim = *prim_it;
    ...
  }
}
